Aller au contenu
← Tous les articles
Présentation du projet

IPC Toolkit : collisions et friction dans une simulation

Écouter en version balado

Le moteur de contact au cœur d'une simulation · 2:22 · voix synthétiques, script rédigé avec l’IA

Transcription

Sylvie : Imagine une simulation où deux surfaces glissent l'une sur l'autre, et où le programme doit savoir exactement quand elles se touchent et à quel point elles résistent. Quelqu'un doit faire ce calcul. Dans beaucoup de projets, c'est IPC Toolkit.

Thierry : Donc un moteur physique ?

Sylvie : Pas un moteur complet. C'est une bibliothèque C plus plus centrée sur le contact. L'application garde la boucle temporelle et le solveur, et appelle la bibliothèque dès qu'elle a besoin de réponses sur les contacts.

Thierry : Un spécialiste qu'on appelle pour une question difficile.

Sylvie : Bonne image. La simulation envoie la géométrie de collision et le mouvement des sommets. La bibliothèque choisit d'abord des paires candidates en phase large, les vérifie précisément avec la détection continue de collisions, puis renvoie le résultat.

Thierry : Elle calcule quoi, au juste ?

Sylvie : Quatre familles. La détection de collisions, en phases large et étroite. Les dérivées de distance pour les arêtes et les triangles. Les barrières de contact, des fonctions qui empêchent les surfaces de se traverser, avec une raideur adaptative. Et les potentiels de friction, lisse ou retardée.

Thierry : Et la part d'Antoine ?

Sylvie : Il contribue au projet en open source. Son fork lui sert à préparer les changements avant de les proposer en amont. Une contribution fusionnée ajoute la friction anisotrope, où l'adhérence dépend de la direction. Une autre permet de transmettre des paramètres à la phase fine de Scalable CCD.

Thierry : Autre chose que la friction ?

Sylvie : Il a aussi rédigé une documentation sur l'adhésion, fusionnée, et corrigé la compilation CUDA sous Windows dans Scalable CCD, le chemin de détection de collisions sur GPU.

Thierry : Y a-t-il un fil conducteur ?

Sylvie : Oui. Une friction qui dépend de la direction et de la paire de matériaux, exactement ce que son mémoire sur l'usure de surface demandait au modèle de contact. Et le chemin GPU, que la compilation Windows et la transmission des paramètres ont ouvert.

Thierry : Donc la bibliothèque et sa recherche s'alimentent l'une l'autre.

Sylvie : Exactement. Pour voir des simulations complètes qui l'utilisent, le projet amont cite PolyFEM et Rigid IPC. L'article complet a le schéma d'architecture et la liste des demandes de fusion.

Table des matières

IPC Toolkit est une bibliothèque C++ de calculs de contact. Elle fournit la détection de collisions, les dérivées de distance et les potentiels de friction. L’application gère la boucle temporelle et le solveur.

1. Sa place dans la simulation

La simulation transmet la géométrie de collision et le mouvement des sommets à la bibliothèque. Le schéma suit cette requête : sélection des candidats en phase large, détection continue de collisions (CCD) en phase étroite, puis retour du résultat à l’application.
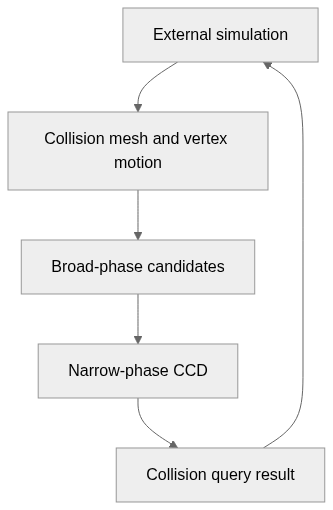
Parcours d’une requête de contact depuis la simulation, à travers les phases large et étroite de détection continue de collisions, jusqu’au résultat

La simulation lance la requête et reçoit le résultat. Elle conserve la gestion du temps et de la résolution.

2. Les calculs disponibles

Les routines couvrent plusieurs aspects du traitement des contacts :

DomaineCalculs disponibles
Détection de collisionsDétection continue de collisions en phases large et étroite.
DistanceDérivées de distance pour les arêtes et les triangles.
Barrières de contactFonctions barrière et dérivées, potentiels de barrière de distance et raideur adaptative.
FrictionPotentiels de friction dissipative lisse ou retardée.

IPC Toolkit n’est pas un moteur physique complet. Le projet amont cite PolyFEM et Rigid IPC comme implémentations complètes qui utilisent la bibliothèque.

3. Mes contributions

Le fork antoinebou12/ipc-toolkit[1] sert à préparer les changements avant de les proposer en amont. Les demandes de fusion ci-dessous sont le registre public (GitHub, relevé du 2026-11-05) ; le statut est celui que GitHub indique.

Demande de fusionOuverteStatut
ipc-sim/ipc-toolkit #210 — Friction anisotrope[2]2026-02Fusionnée le 2026-04-16
ipc-sim/ipc-toolkit #208 — Paramètres transmis à la phase fine de Scalable CCD[3]2026-01Fusionnée le 2026-01-26
ipc-sim/ipc-toolkit #144 — Brouillon de documentation sur l’adhésion[4]2024-11Fusionnée le 2024-12-11
ipc-sim/ipc-toolkit #139 — Coefficients statique et cinétique dans la force tangentielle de collision[5]2024-11Fermée sans fusion
ipc-sim/ipc-toolkit #128 — Friction statique et cinétique par paire de matériaux[6]2024-11Fermée sans fusion
Continuous-Collision-Detection/Scalable-CCD #5 — Retrait de -fpic pour la compilation CUDA Windows (vcpkg)[7]2024-09Fusionnée le 2024-09-27
Continuous-Collision-Detection/Scalable-CCD #6 — Tests sur plusieurs versions de CUDA[8]2024-09Fermée sans fusion

Deux demandes de préparation restent ouvertes sur le fork : #3 — extraire la tolérance et le nombre maximal d’itérations de TightInclusionCCD pour la CCD GPU[9] et #4 — friction anisotrope[10], la branche derrière la #210 en amont.

Le fil conducteur : une friction qui dépend de la direction et de la paire de matériaux, ce dont mon travail de mémoire sur l’usure de surface avait besoin dans le modèle de contact, plus le chemin de détection continue de collision sur GPU (Scalable CCD) que la compilation Windows et la transmission des paramètres ont débloqué.

4. Consulter le code et compiler

La documentation du projet présente la structure du dépôt. Le README amont[11] contient les instructions de compilation. Le fork contributeur[1] permet de consulter les changements de ce fork.

Références

  1. antoinebou12. (). ipc-toolkit. [Software repository] github.com.
  2. ipc-sim. (). ipc-sim/ipc-toolkit #210 — Friction anisotrope. [Source file or documentation] github.com.
  3. ipc-sim. (). ipc-sim/ipc-toolkit #208 — Paramètres transmis à la phase fine de Scalable CCD. [Source file or documentation] github.com.
  4. ipc-sim. (). ipc-sim/ipc-toolkit #144 — Brouillon de documentation sur l’adhésion. [Source file or documentation] github.com.
  5. ipc-sim. (). ipc-sim/ipc-toolkit #139 — Coefficients statique et cinétique dans la force tangentielle de collision. [Source file or documentation] github.com.
  6. ipc-sim. (). ipc-sim/ipc-toolkit #128 — Friction statique et cinétique par paire de matériaux. [Source file or documentation] github.com.
  7. Continuous-Collision-Detection. (). Continuous-Collision-Detection/Scalable-CCD #5 — Retrait de -fpic pour la compilation CUDA Windows (vcpkg). [Source file or documentation] github.com.
  8. Continuous-Collision-Detection. (). Continuous-Collision-Detection/Scalable-CCD #6 — Tests sur plusieurs versions de CUDA. [Source file or documentation] github.com.
  9. antoinebou12. (). #3 — extraire la tolérance et le nombre maximal d’itérations de TightInclusionCCD pour la CCD GPU. [Source file or documentation] github.com.
  10. antoinebou12. (). #4 — friction anisotrope. [Source file or documentation] github.com.
  11. ipc-sim. (). ipc-toolkit. [Software repository] github.com.

Les références utilisent la date de publication de cet article.